

深耕具身智能,赋能机器人创新—广州大学具身智能机器人研究生暑期学校顺利举办!
为拓宽研究生学术视野、夯实机器人专业理论与实操能力,搭建校企院所协同育人交流平台,广州大学主办、机器人创新工坊协办的具身智能机器人研究生暑期学校,汇聚省内高校、科研院所、行业企业专家学者,开展系列前沿学术报告与系统化机器人学专项实训,为期四天的学习交流活动圆满落幕。

本次暑期学校由广州大学智能机器人产业学院牵头统筹,机器人创新工坊全程协办落地相关教学、实训、产业研学配套保障工作,课程体系兼顾前沿产业前沿探索与专业核心技能打磨,日程安排层次清晰、内容充实。
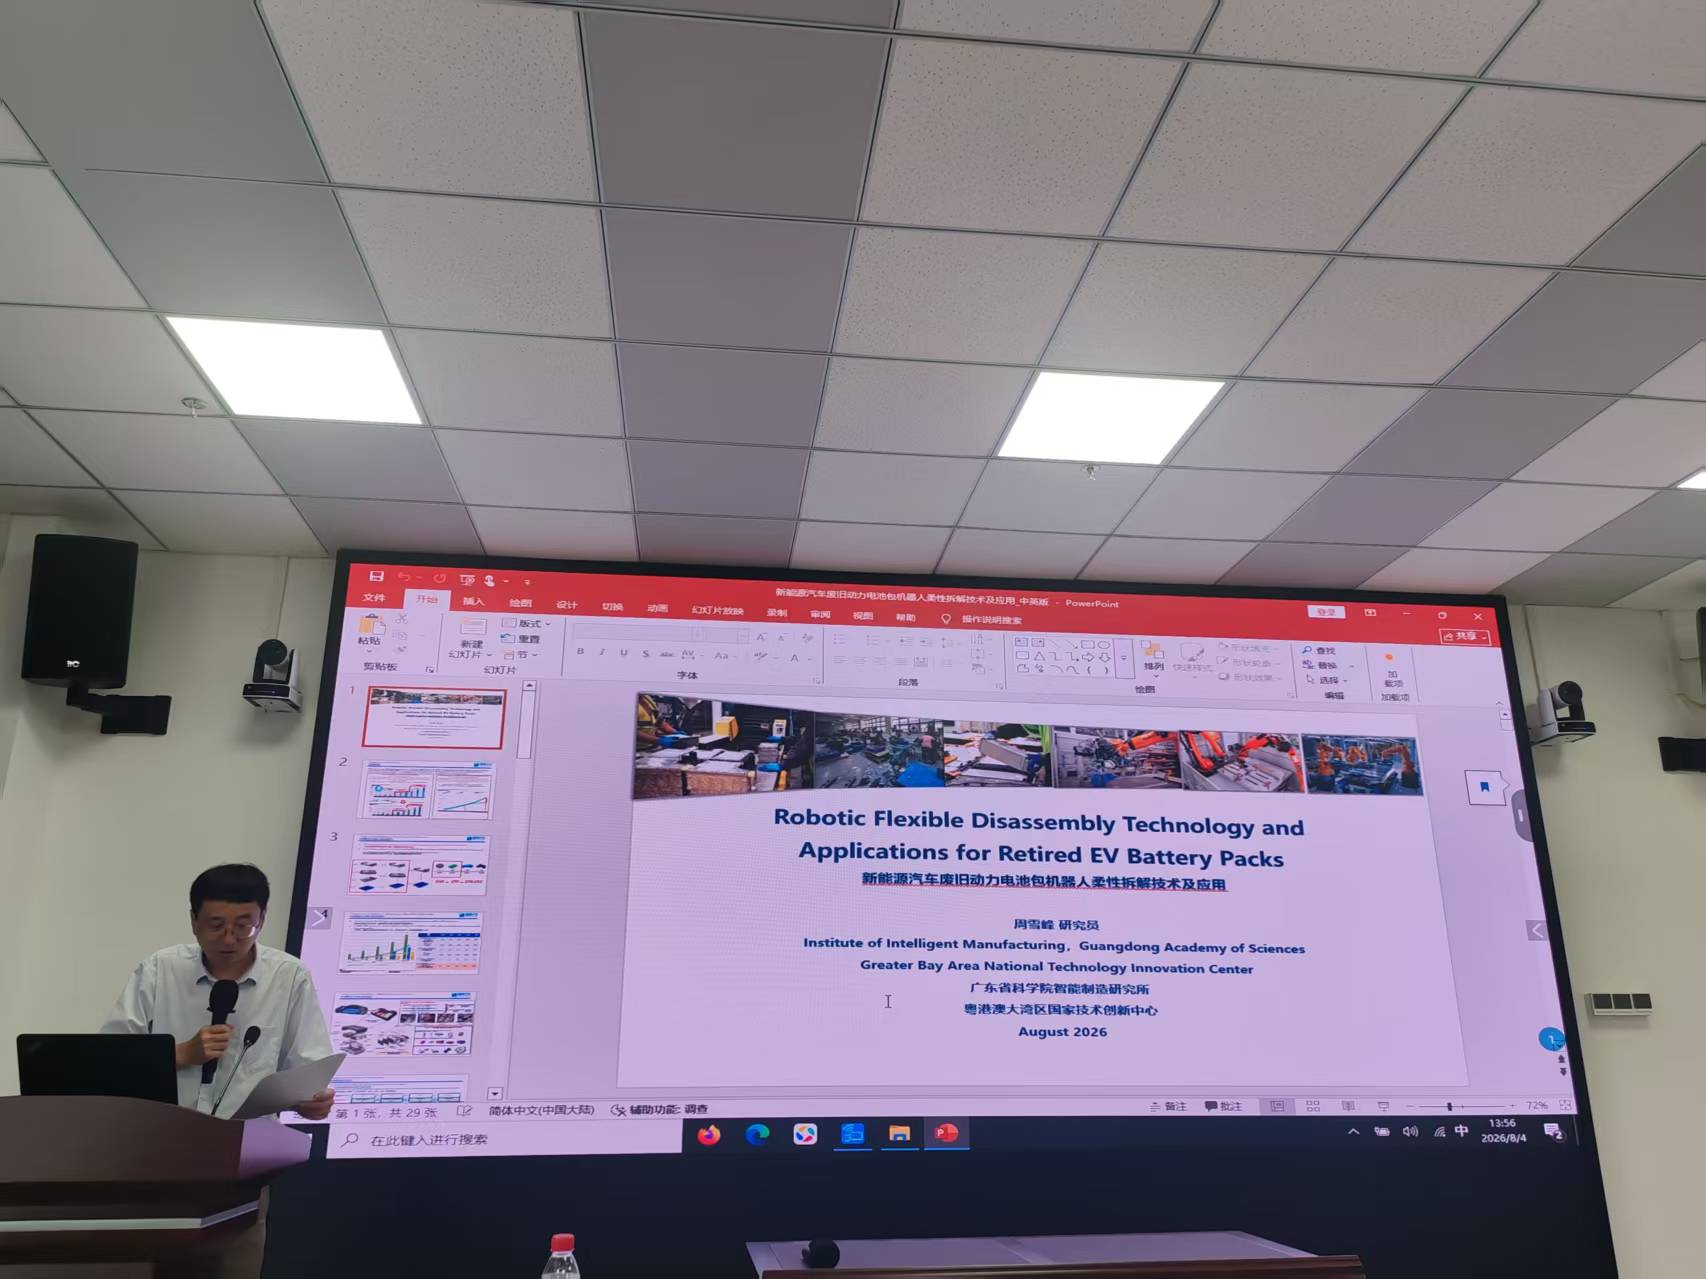
8月4日,暑期学校首场活动聚焦前沿领域专家专题报告,多位行业顶尖专家带来干货满满的学术分享。中山大学韩瑜教授围绕具身智能驱动下的机器人立体救援技术展开讲解;华南理工大学王振民教授分享极端环境高性能焊接制造技术落地应用成果;广州计量院严杰文正高级工程师解读数字智能感知背景下计量检测新技术。下午场报告同样亮点纷呈,广东省科学院智能制造研究所周雪峰研究员聚焦新能源汽车废旧动力电池机器人柔性拆解方向;广东工业大学魏丽军教授详解二维装箱优化求解算法;广州灵蛟科技刘鑫宇高级工程师展示浑浊水下基础设施3D重建机器人研发与工程实践,多维度覆盖特种机器人、智能制造、智能感知等热门研究赛道,为参训学员打开跨领域研究思路。
8月5日至6日,活动转入系统化机器人学专项培训阶段,采用“理论授课+现场实操”一体化教学模式,分层拆解机器人核心知识体系。

8月5日上午围绕机器人建模基础展开教学,授课老师从空间位姿描述、DH参数建模方法切入,带领学员掌握坐标系变换、分步推导机械臂正、逆运动学方程,针对逆运动学多解等难点开展实操演练。当日下午聚焦运动规划核心技术,依次讲解关节空间多项式插值轨迹规划、笛卡尔空间直线圆弧路径插补算法,结合雅可比矩阵完成机器人速度映射与操作空间控制实操训练,打通机器人运动控制全流程理论逻辑。
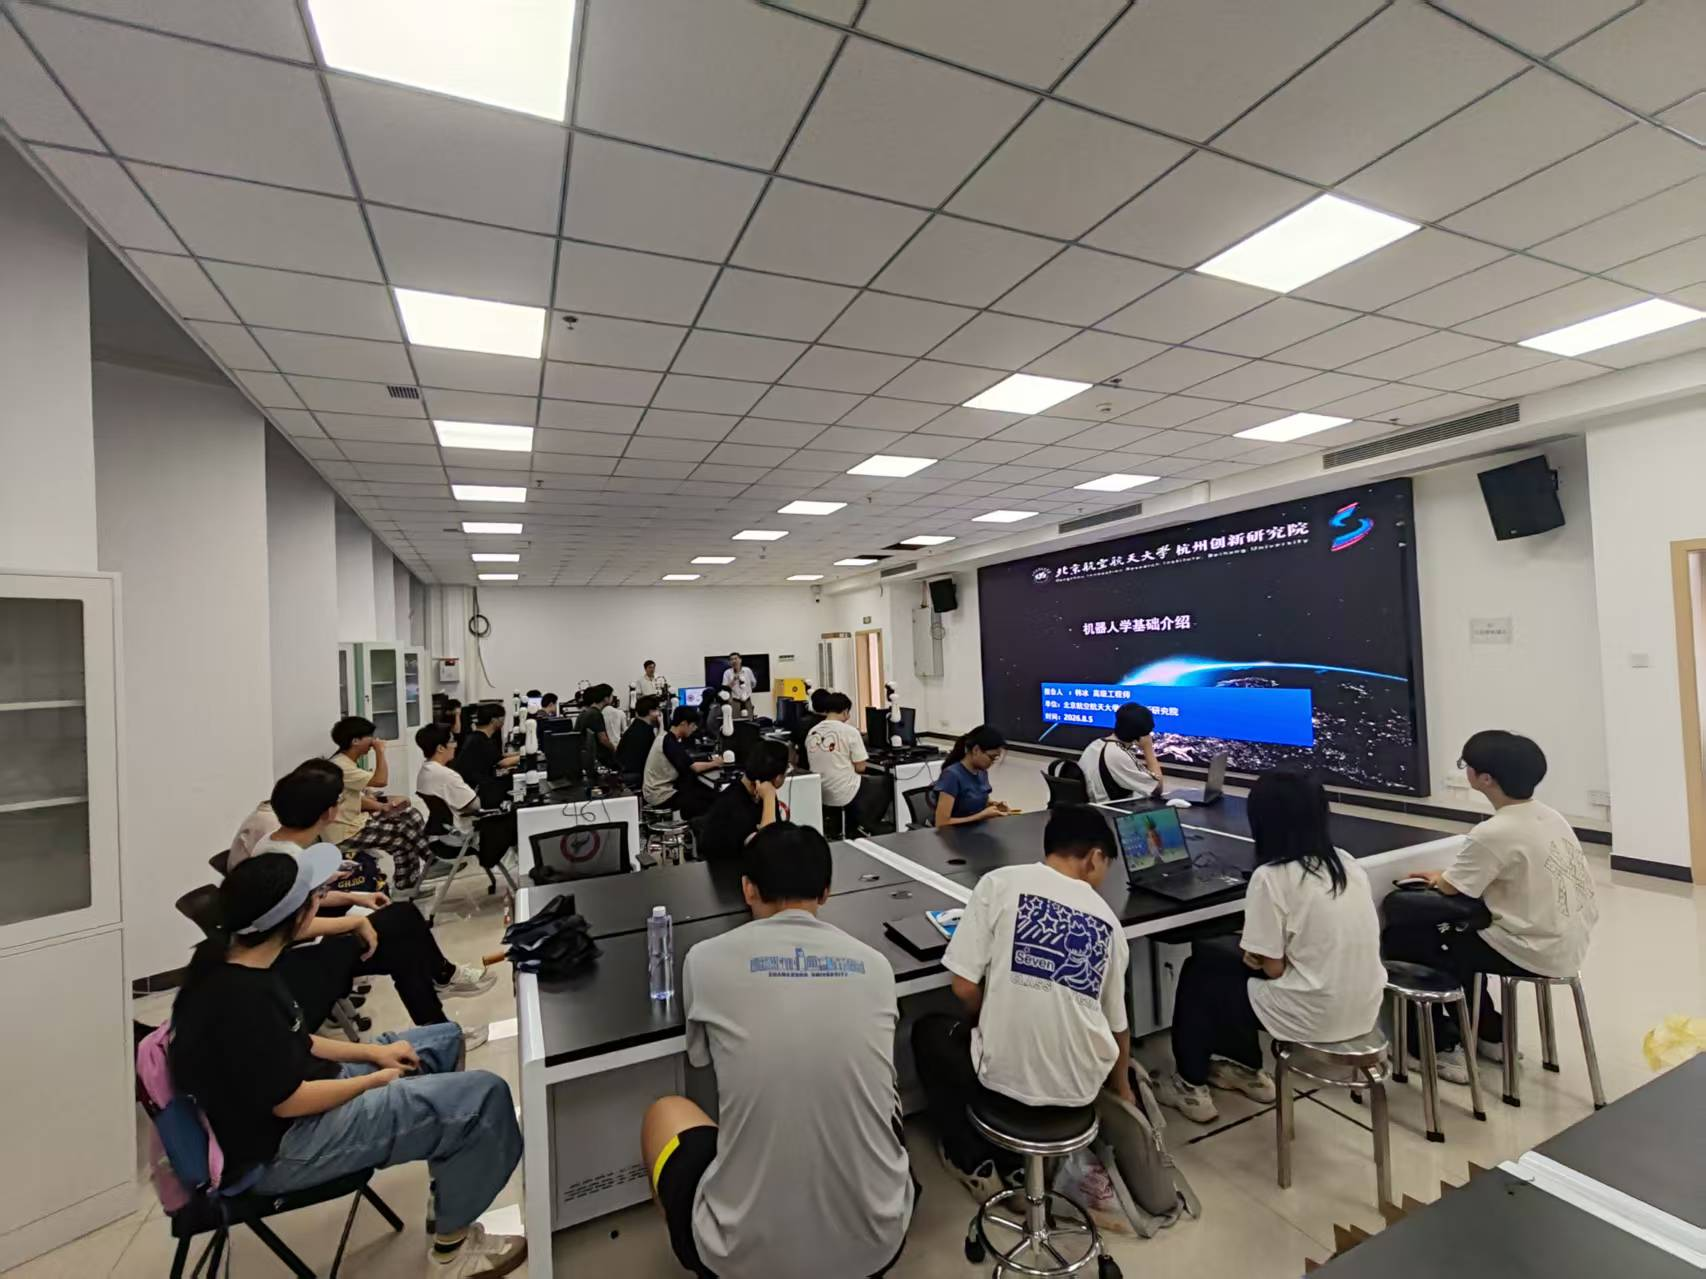
8月6日上午培训聚焦机器人动力学与参数辨识模块,授课团队分别推导牛顿-欧拉、拉格朗日两套动力学建模方程,讲解最小惯性参数集理论,设计专用激励轨迹完成惯性、重力、摩擦力参数辨识实操,补齐机器人动力学控制知识短板。当日下午组织全员开展机器人综合实验专项实操训练,学员结合前两日所学建模、运动规划、动力学知识,在机器人创新工坊研制的桌面六轴机器人平台上完成一体化综合实训,动手解决真实机械臂控制问题。

8月7日,组织学员前往广州大学智能机器人产业学院开展实地交流学习,打通学术理论与产业落地的沟通壁垒。学员与产业学院科研团队、创客空间学生面对面交流,深入了解具身智能机器人技术,明晰行业人才能力需求,为后续科研选题、职业发展指明方向。
此次由广州大学主办、机器人创新工坊协办的具身智能机器人研究生暑期学校整合高校、科研院所、本土科技企业优质师资与实训资源,构建“前沿学术报告—分层专项实训—产业实地研学”完整培养链条,既强化了研究生机器人建模、运动控制、动力学分析等硬核专业能力,又推动学员把握具身智能、特种机器人、智能制造等领域前沿发展趋势。参训研究生纷纷表示,本次暑期学校理论深度与实操强度兼备,跨单位专家分享拓宽了科研边界,产业交流让自身看清技术落地痛点,收获颇丰。
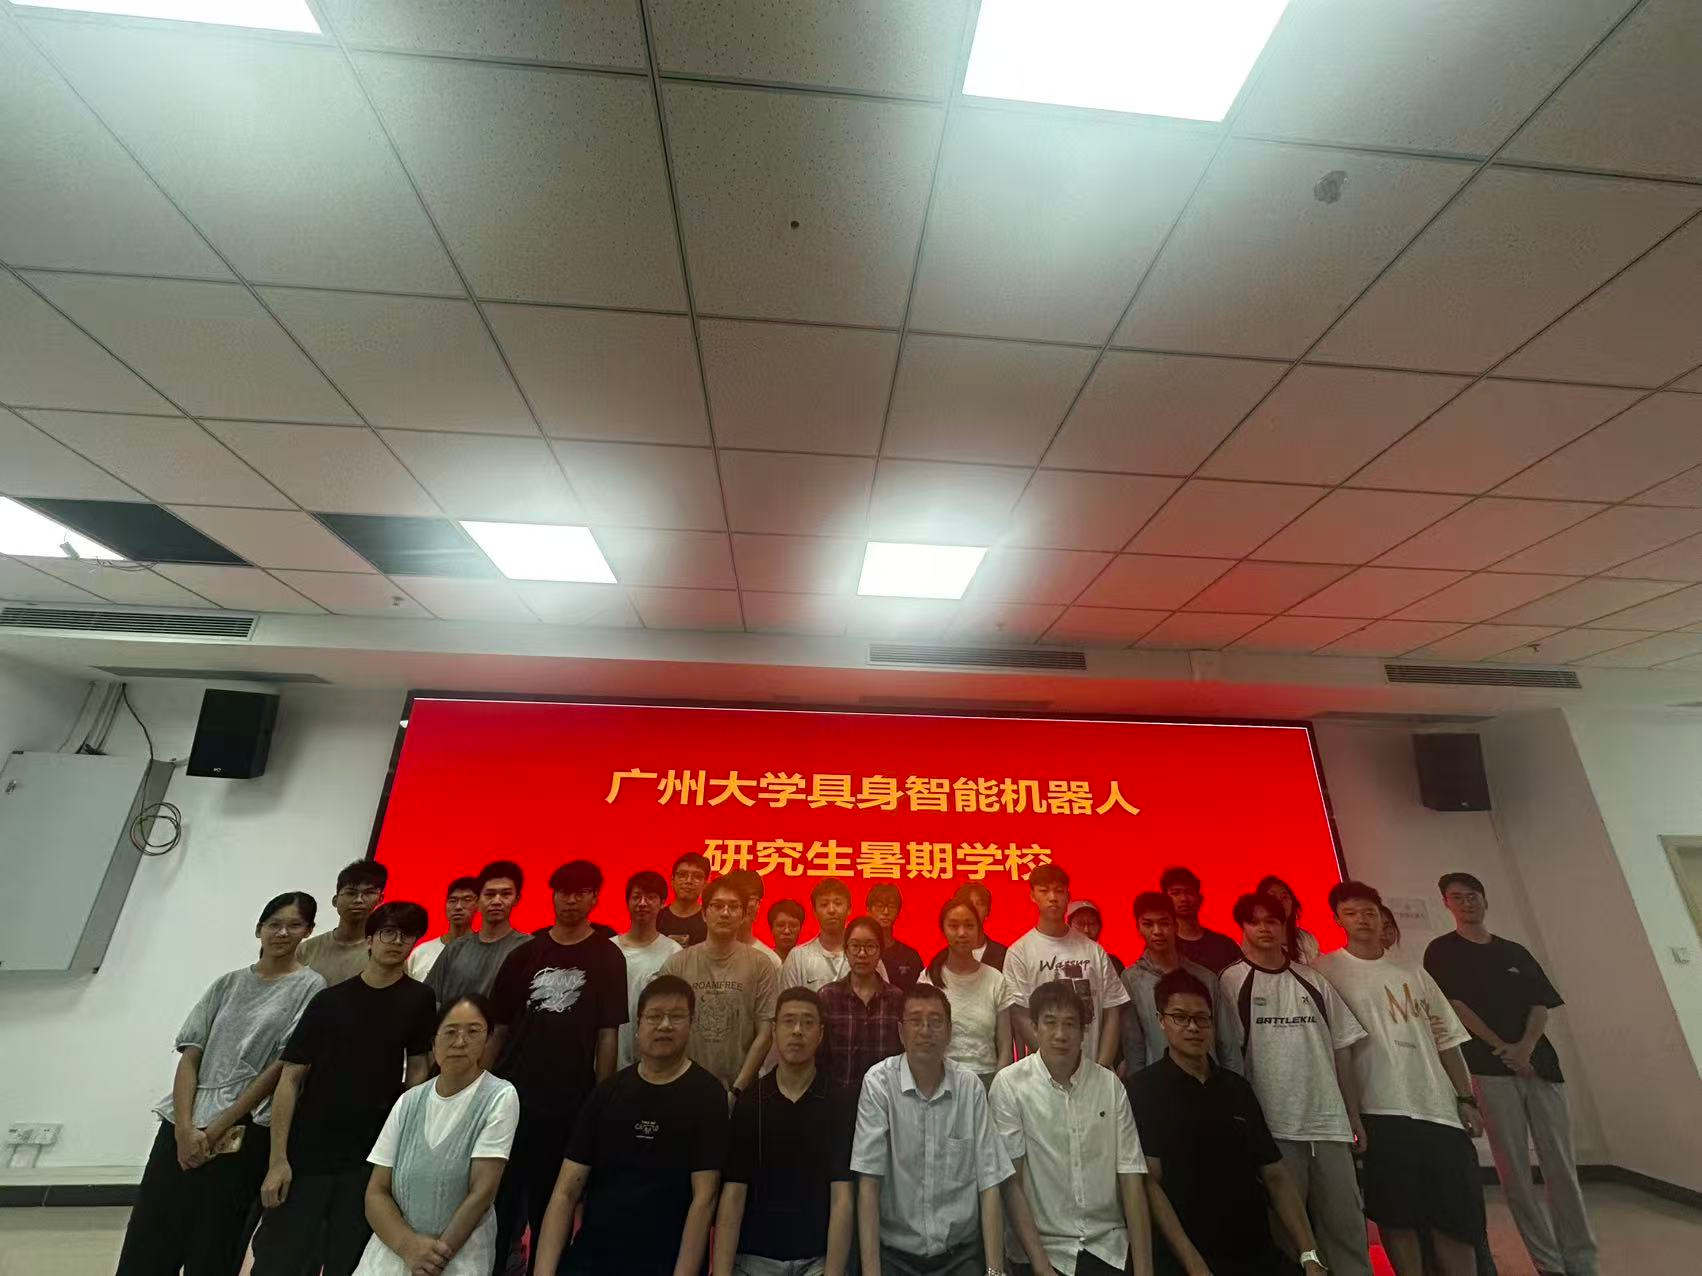
下一步,广州大学将持续联合机器人创新工坊,依托智能机器人产业学院平台,常态化开展研究生特色暑期学校、校企联合实训、产学研交流活动,持续深化具身智能机器人领域研究生创新人才培养,推动学科研究与地方智能制造产业深度融合,为区域机器人产业高质量发展储备高素质创新型后备人才。
客户服务电话:
027-87018711
 扫描二维码关注我们
联系电话:李经理 13720126958 陈经理 13387619634 邮箱:wheckert@126.com
公司地址:湖北省武汉东湖新技术开发区关东街道汤逊湖北路36号武汉理工大科技园新能源研发基地2栋6层603B
版权所有 ©2019-2050 武汉艾克特科技有限公司 鄂ICP备19030040号-1